使用rviz2实现导航时,激光雷达点云转动后与实际地图不匹配
-
1.使用slam_toolbox建图还行,雷达点云在转动时会返回;
2.按照书上7章进行rviz2导航,这个雷达点云会旋转后不恢复,如图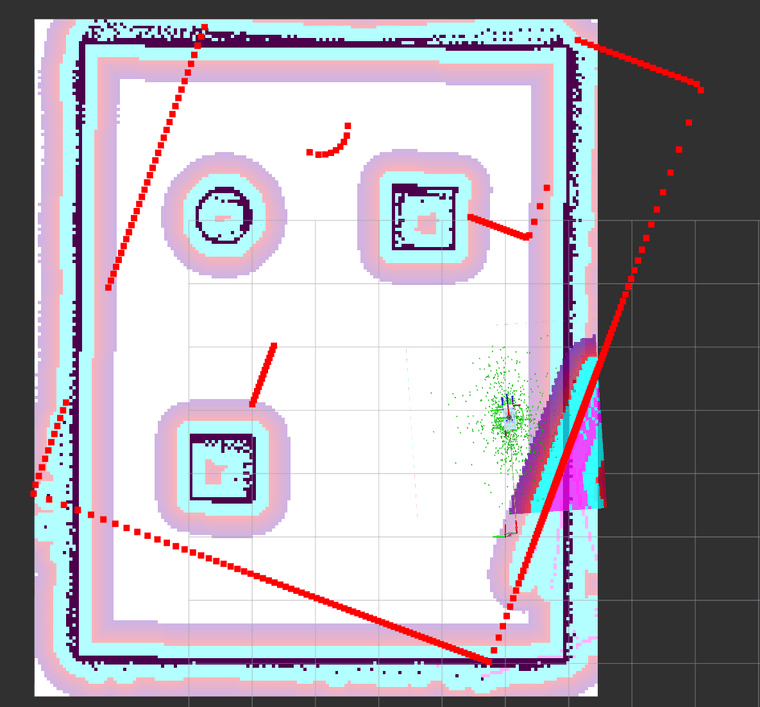
3.代码”import os
from ament_index_python.packages import get_package_share_directory
from launch import LaunchDescription
from launch.actions import DeclareLaunchArgument
from launch.actions import IncludeLaunchDescription
from launch.launch_description_sources import PythonLaunchDescriptionSource
from launch.substitutions import LaunchConfiguration
from launch_ros.actions import Nodedef generate_launch_description():
fishbot_navigation2_dir = get_package_share_directory('fishbot_navigation2')
nav2_bringup_dir = get_package_share_directory('nav2_bringup')use_sim_time = LaunchConfiguration('use_sim_time', default='true') map_yaml_path = LaunchConfiguration('map',default=os.path.join(fishbot_navigation2_dir,'maps','room3.yaml')) nav2_param_path = LaunchConfiguration('params_file',default=os.path.join(fishbot_navigation2_dir,'config','nav2_params.yaml')) rviz_config_dir = os.path.join(nav2_bringup_dir,'rviz','nav2_default_view.rviz') return LaunchDescription([ DeclareLaunchArgument('use_sim_time',default_value=use_sim_time,description='Use simulation (Gazebo) clock if true'), DeclareLaunchArgument('map',default_value=map_yaml_path,description='Full path to map file to load'), DeclareLaunchArgument('params_file',default_value=nav2_param_path,description='Full path to param file to load'), IncludeLaunchDescription( PythonLaunchDescriptionSource([nav2_bringup_dir,'/launch','/bringup_launch.py']), launch_arguments={ 'map': map_yaml_path, 'use_sim_time': use_sim_time, 'params_file': nav2_param_path}.items(), ), Node( package='rviz2', executable='rviz2', name='rviz2', arguments=['-d', rviz_config_dir], parameters=[{'use_sim_time': use_sim_time}], output='screen'),
])“
4.不知道需要修改哪些地方,求助!!