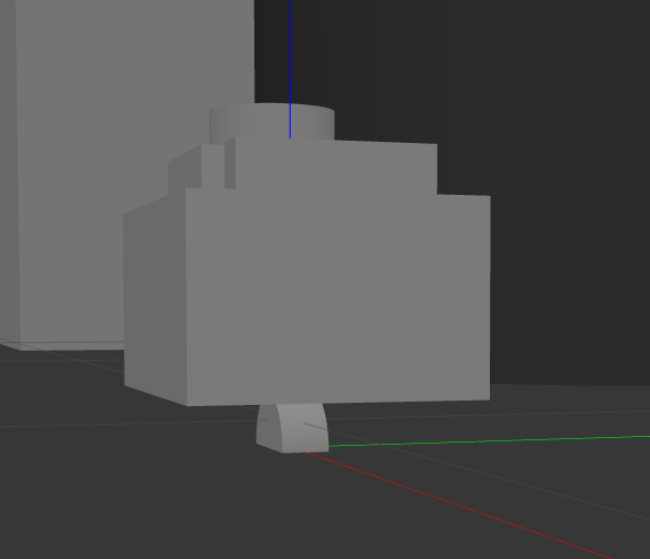
关于我自制了一个ROS小车的仿真模型,Gazebo车轮陷入地下
-
我自制了一个ROS小车的仿真模型,Gazebo车轮陷入地下
求大佬帮我看看
主要问题
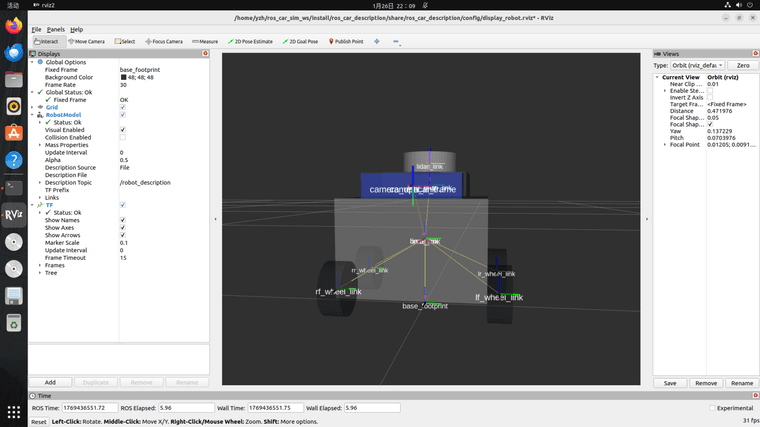
在rviz中的显示为
在Gazebo中的显示为:
相关代码
URDF文件如下:
<?xml version="1.0"?>
<robot xmlns:xacro="http://www.ros.org/wiki/xacro" name="ros_car">

	<!-- 坐标系:x前、y左、z上。单位:米 -->
	<!-- 总质量约 1.6kg;这里把轮子质量估为 0.08kg/个,底盘质量自动补齐 -->
	<xacro:property name="total_mass" value="1.6"/>
	<xacro:property name="wheel_mass" value="0.044"/>
	<xacro:property name="base_mass" value="${total_mass - 4.0*wheel_mass}"/>

	<!-- 车体长方体:150*200*100mm。按常见约定我取:长度x=200mm,宽度y=150mm,高度z=100mm -->
	<!-- 如果你确实想 x=150,y=200,交换 base_length/base_width 即可 -->
	<xacro:property name="base_length" value="0.200"/>
	<xacro:property name="base_width" value="0.150"/>
	<xacro:property name="base_height" value="0.100"/>

	<!-- 麦轮:直径60mm,宽24.5mm -->
	<xacro:property name="wheel_radius" value="0.030"/>
	<xacro:property name="wheel_width" value="0.0245"/>

	<!-- 轮中心相对 base_link:|x|=60mm, |y|=87.5mm -->
	<xacro:property name="wheel_x" value="0.060"/>
	<xacro:property name="wheel_y" value="0.0875"/>

	<!-- 为了Gazebo不穿地:轮中心相对 base_link 的 z 取 -base_height/2 (= -50mm) -->
	<!-- 如果你只想严格按你描述(z=0),把下面改成 0 -->
	<xacro:property name="wheel_z_in_base" value="${-base_height/2.0}"/>

	<!-- 传感器安装(相对 base_link) -->
	<!-- A1:(-40mm, 0, 65mm);D435i:(80mm, 0, 62.5mm) -->
	<xacro:property name="lidar_x" value="-0.040"/>
	<xacro:property name="lidar_y" value="0.000"/>
	<xacro:property name="lidar_z" value="0.065"/>

	<xacro:property name="camera_x" value="0.080"/>
	<xacro:property name="camera_y" value="0.000"/>
	<xacro:property name="camera_z" value="0.0625"/>

	<!-- D435i 形状:100*25*25mm -->
	<xacro:property name="camera_box_x" value="0.100"/>
	<xacro:property name="camera_box_y" value="0.025"/>
	<xacro:property name="camera_box_z" value="0.025"/>

	<!-- A1 底座:100*100*30mm;雷达本体:圆柱直径70mm,高25mm -->
	<xacro:property name="lidar_base_xy" value="0.100"/>
	<xacro:property name="lidar_base_z" value="0.030"/>
	<xacro:property name="lidar_cyl_d" value="0.070"/>
	<xacro:property name="lidar_cyl_z" value="0.025"/>

	<!-- ================= 惯量宏(够用,后续可精修) ================= -->
	<xacro:macro name="inertial_box" params="m x y z">
		<inertial>
			<origin xyz="0 0 0" rpy="0 0 0"/>
			<mass value="${m}"/>
			<inertia ixx="${(m/12.0) * (y*y + z*z)}" iyy="${(m/12.0) * (x*x + z*z)}" izz="${(m/12.0) * (x*x + y*y)}" ixy="0" ixz="0" iyz="0"/>
		</inertial>
	</xacro:macro>

	<xacro:macro name="inertial_cylinder_y" params="m r h">
		<inertial>
			<origin xyz="0 0 0" rpy="0 0 0"/>
			<mass value="${m}"/>
			<inertia ixx="${(m/12.0) * (3*r*r + h*h)}" iyy="${(m/2.0)  * (r*r)}" izz="${(m/12.0) * (3*r*r + h*h)}" ixy="0" ixz="0" iyz="0"/>
		</inertial>
	</xacro:macro>

	<!-- ================= TF 根:base_footprint 在地面投影点 ================= -->
	<link name="base_footprint"/>

	<!-- base_link 放在底盘几何中心;为了让轮子落在地面,base_link 高度=轮半径+底盘高度/2 -->
	<joint name="base_footprint_to_base_link" type="fixed">
		<origin xyz="0 0 ${wheel_radius + base_height/2.0}" rpy="0 0 0"/>
		<parent link="base_footprint"/>
		<child link="base_link"/>
	</joint>

	<!-- ================= 底盘(简单长方体) ================= -->
	<link name="base_link">
		<xacro:inertial_box m="${base_mass}" x="${base_length}" y="${base_width}" z="${base_height}"/>

		<visual>
			<origin xyz="0 0 0" rpy="0 0 0"/>
			<geometry>
				<box size="${base_length} ${base_width} ${base_height}"/>
			</geometry>
			<material name="Gray">
				<color rgba="0.6 0.6 0.6 1.0"/>
			</material>
		</visual>

		<collision>
			<origin xyz="0 0 0" rpy="0 0 0"/>
			<geometry>
				<box size="${base_length} ${base_width} ${base_height}"/>
			</geometry>
		</collision>
	</link>

	<!-- ================= 轮子(四个连续关节) ================= -->
	<xacro:macro name="wheel" params="prefix x y">
		<link name="${prefix}_wheel_link">
			<xacro:inertial_cylinder_y m="${wheel_mass}" r="${wheel_radius}" h="${wheel_width}"/>

			<!-- URDF cylinder 默认沿 z 轴;转 90° 让它沿 y 轴(轮子自转轴是 y) -->
			<visual>
				<origin xyz="0 0 0" rpy="1.57079632679 0 0"/>
				<geometry>
					<cylinder radius="${wheel_radius}" length="${wheel_width}"/>
				</geometry>
				<material name="Black">
					<color rgba="0.1 0.1 0.1 1.0"/>
				</material>
			</visual>

			<collision>
				<origin xyz="0 0 0" rpy="1.57079632679 0 0"/>
				<geometry>
					<cylinder radius="${wheel_radius}" length="${wheel_width}"/>
				</geometry>
			</collision>
		</link>

		<!-- 轮子关节的坐标是“相对 base_link”,x/y 用你给的,z 用 wheel_z_in_base -->
		<joint name="${prefix}_wheel_joint" type="continuous">
			<origin xyz="${x} ${y} ${wheel_z_in_base}" rpy="0 0 0"/>
			<parent link="base_link"/>
			<child link="${prefix}_wheel_link"/>
			<axis xyz="0 1 0"/>
			<dynamics damping="0.2" friction="0.2"/>
		</joint>
	</xacro:macro>

	<!-- LF 左前、RF 右前、LR 左后、RR 右后 -->
	<xacro:wheel prefix="lf" x="${ wheel_x}" y="${ wheel_y}"/>
	<xacro:wheel prefix="rf" x="${ wheel_x}" y="${-wheel_y}"/>
	<xacro:wheel prefix="lr" x="${-wheel_x}" y="${ wheel_y}"/>
	<xacro:wheel prefix="rr" x="${-wheel_x}" y="${-wheel_y}"/>

	<!-- ================= D435i(用长方体表示,放在 camera_link) ================= -->
	<link name="camera_link">
		<visual>
			<origin xyz="0 0 0" rpy="0 0 0"/>
			<geometry>
				<box size="${camera_box_x} ${camera_box_y} ${camera_box_z}"/>
			</geometry>
			<material name="Blue">
				<color rgba="0.2 0.3 0.9 1.0"/>
			</material>
		</visual>
		<collision>
			<origin xyz="0 0 0" rpy="0 0 0"/>
			<geometry>
				<box size="${camera_box_x} ${camera_box_y} ${camera_box_z}"/>
			</geometry>
		</collision>
	</link>

	<joint name="camera_joint" type="fixed">
		<origin xyz="${camera_x} ${camera_y} ${camera_z}" rpy="0 0 1.57079632679"/>
		<parent link="base_link"/>
		<child link="camera_link"/>
	</joint>

	<!-- 可选:相机光学坐标系(ROS常用约定:z向前,x向右,y向下) -->
	<link name="camera_optical_frame"/>
	<joint name="camera_optical_joint" type="fixed">
		<origin xyz="0 0 0" rpy="-1.57079632679 0 -1.57079632679"/>
		<parent link="camera_link"/>
		<child link="camera_optical_frame"/>
	</joint>

	<!-- ================= A1 雷达(雷达本体圆柱是 lidar_link;底座单独做成 child link) ================= -->
	<link name="lidar_link">
		<visual>
			<origin xyz="0 0 0" rpy="0 0 0"/>
			<geometry>
				<cylinder radius="${lidar_cyl_d/2.0}" length="${lidar_cyl_z}"/>
			</geometry>
			<material name="White">
				<color rgba="0.9 0.9 0.9 1.0"/>
			</material>
		</visual>
		<collision>
			<origin xyz="0 0 0" rpy="0 0 0"/>
			<geometry>
				<cylinder radius="${lidar_cyl_d/2.0}" length="${lidar_cyl_z}"/>
			</geometry>
		</collision>
	</link>

	<joint name="lidar_joint" type="fixed">
		<origin xyz="0 0 ${lidar_cyl_z/2.0 + lidar_base_z/2.0}" rpy="0 0 0"/>
		<parent link="lidar_base_link"/>
		<child link="lidar_link"/>
	</joint>

	<!-- 底座放在雷达圆柱正下方:偏移 z = -(圆柱半高 + 底座半高) -->
	<joint name="lidar_base_joint" type="fixed">
		<origin xyz="${lidar_x} ${lidar_y} ${lidar_z}" rpy="0 0 0"/>
		<parent link="base_link"/>
		<child link="lidar_base_link"/>
	</joint>

	<link name="lidar_base_link">
		<visual>
			<origin xyz="0 0 0" rpy="0 0 0"/>
			<geometry>
				<box size="${lidar_base_xy} ${lidar_base_xy} ${lidar_base_z}"/>
			</geometry>
			<material name="DarkGray">
				<color rgba="0.25 0.25 0.25 1.0"/>
			</material>
		</visual>
		<collision>
			<origin xyz="0 0 0" rpy="0 0 0"/>
			<geometry>
				<box size="${lidar_base_xy} ${lidar_base_xy} ${lidar_base_z}"/>
			</geometry>
		</collision>
	</link>

	<!-- IMU 坐标系(先给一个标准 link,后续你接真IMU/仿真IMU都方便) -->
	<link name="imu_link"/>
	<joint name="imu_joint" type="fixed">
		<origin xyz="0 0 0" rpy="0 0 0"/>
		<parent link="base_link"/>
		<child link="imu_link"/>
	</joint>

</robot>
gazebo的launch文件如下:
from launch import LaunchDescription
from launch.actions import DeclareLaunchArgument, IncludeLaunchDescription
from launch.launch_description_sources import PythonLaunchDescriptionSource
from launch.substitutions import Command, LaunchConfiguration
from launch_ros.actions import Node
from ament_index_python.packages import get_package_share_directory
import os


def generate_launch_description():
    use_sim_time = LaunchConfiguration("use_sim_time")
    world = LaunchConfiguration("world")
    gui = LaunchConfiguration("gui")
    verbose = LaunchConfiguration("verbose")

    # 你的 xacro
    desc_pkg = get_package_share_directory("ros_car_description")
    xacro_file = os.path.join(desc_pkg, "urdf", "ros_car.urdf.xacro")

    # Gazebo Classic 的官方 launch(来自 gazebo_ros)
    gazebo_ros_pkg = get_package_share_directory("gazebo_ros")
    gazebo_launch = os.path.join(gazebo_ros_pkg, "launch", "gazebo.launch.py")

    # 获取worlds文件夹路径
    worlds_dir = os.path.join(desc_pkg, "worlds")
    default_world = os.path.join(worlds_dir, "custom_room.world")

    # robot_description
    robot_description = Command(["xacro", " ", xacro_file])

    return LaunchDescription(
        [
            DeclareLaunchArgument("use_sim_time", default_value="true"),
            # world 参数现在默认指向 worlds 文件夹中的 custom_room.world
            DeclareLaunchArgument("world", default_value=default_world),
            DeclareLaunchArgument("gui", default_value="true"),
            DeclareLaunchArgument("verbose", default_value="false"),
            # 启动 Gazebo Classic
            IncludeLaunchDescription(
                PythonLaunchDescriptionSource(gazebo_launch),
                launch_arguments={
                    "world": world,
                    "gui": gui,
                    "verbose": verbose,
                }.items(),
            ),
            # 发布 TF(RViz / TF 树用)
            Node(
                package="robot_state_publisher",
                executable="robot_state_publisher",
                parameters=[
                    {
                        "use_sim_time": use_sim_time,
                        "robot_description": robot_description,
                    }
                ],
                output="screen",
            ),
            # 没有 ros2_control 的情况下,让关节至少有默认 0 值(轮子连续关节不至于缺 joint_states)
            Node(
                package="joint_state_publisher",
                executable="joint_state_publisher",
                parameters=[{"use_sim_time": use_sim_time}],
                output="screen",
            ),
            # 把模型从 robot_description 生成到 Gazebo 里
            # -z 给个高度避免初始穿地(根据你模型尺寸 0.2 基本够)
            Node(
                package="gazebo_ros",
                executable="spawn_entity.py",
                arguments=[
                    "-entity",
                    "ros_car",
                    "-topic",
                    "robot_description",
                    "-x",
                    "0",
                    "-y",
                    "0",
                    "-z",
                    "0.2",
                ],
                output="screen",
            ),
        ]
    )
rviz2的launch文件如下:
from launch import LaunchDescription from launch.substitutions import Command from launch_ros.actions import Node from ament_index_python.packages import get_package_share_directory import os def generate_launch_description(): pkg = get_package_share_directory("ros_car_description") xacro_file = os.path.join(pkg, "urdf", "ros_car.urdf.xacro") robot_description = {"robot_description": Command(["xacro", " ", xacro_file])} rviz_config = os.path.join(pkg, "config", "display_robot.rviz") return LaunchDescription( [ Node( package="robot_state_publisher", executable="robot_state_publisher", parameters=[robot_description], output="screen", ), Node( package="joint_state_publisher", executable="joint_state_publisher", output="screen", ), Node( package="rviz2", executable="rviz2", arguments=["-d", rviz_config], output="screen", ), ] ) -
@1402485721 gazebo 的kp kd 太小