【9.5.5】完成机器人建图并保存地图-雷达数据飘且建图效果不好
-
在执行如下两个命令:
ros2 launch fishbot_bringup bringup.launch.py
ros2 launch slam_toolbox online_async_launch.py use_sim_time:=False之后启动小车电源开关,并在电脑上启动rviz2,添加map等topic之后,出现如下图示:
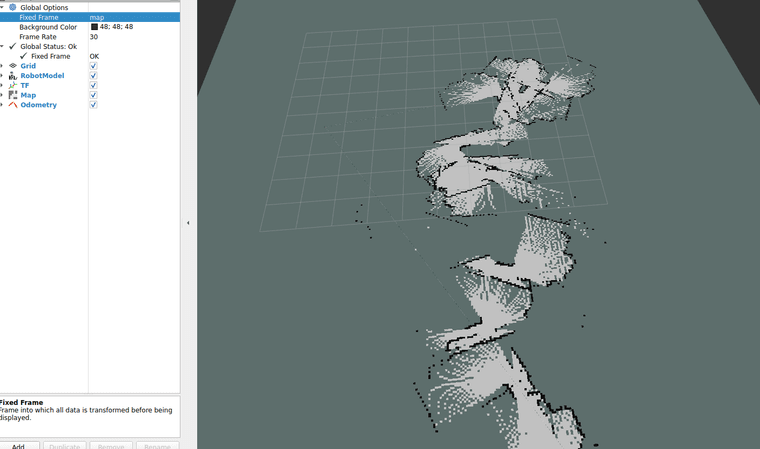
请问:如何能够让雷达数据不飘,且能够建立一个边界清晰的图。
-
@namtaerg 尝试以下用之前章节通过键盘控制,速度降低到0.10,角速度降低到0.5左右。扫描到一个地方清晰了再移动
-
@1938857445 线速度和角速度,都调整到如图所示,仍然没有很好的效果。
-
@namtaerg 常见的原因是里程计误差累积加上缺乏有效的位姿校正。是用小鱼的整套东西吗。重新安装一下,可能改到什么配置了
-
这一看就感觉是坐标系转换问题吧,这漂移的太离谱了。
-
我也是,请问怎么解决??能否加联系方式讨论一下?
-
![eb38d09a-1b0f-4797-a841-a46d610b1328-image.png]rviz(/forum/assets/uploads/files/1790944620803-eb38d09a-1b0f-4797-a841-a46d610b1328-image-resized.png) 我的是 地图建好并保存 然后通过rviz 点击坐标 然后开始点击目标 刚开始小车运转正常 大概连续运转6到7个目标后 8目标就导航彻底不准了
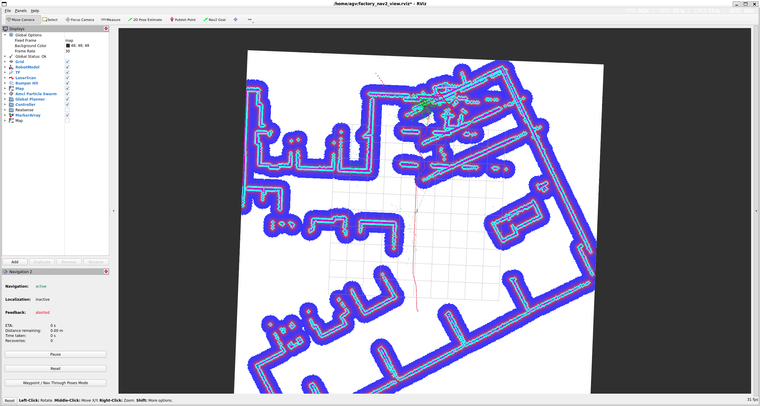 请求大神给与指点 万分感谢 谢谢