[FishBot教程]9.0.7. FishBot-Nav2导航测试
-
@1142603834 在 [FishBot教程]9.0.7. FishBot-Nav2导航测试 中说:
ros2 topic echo /odom没有返回消息,请问这是什么原因?
agent 小车是否连接正常
-
@小鱼
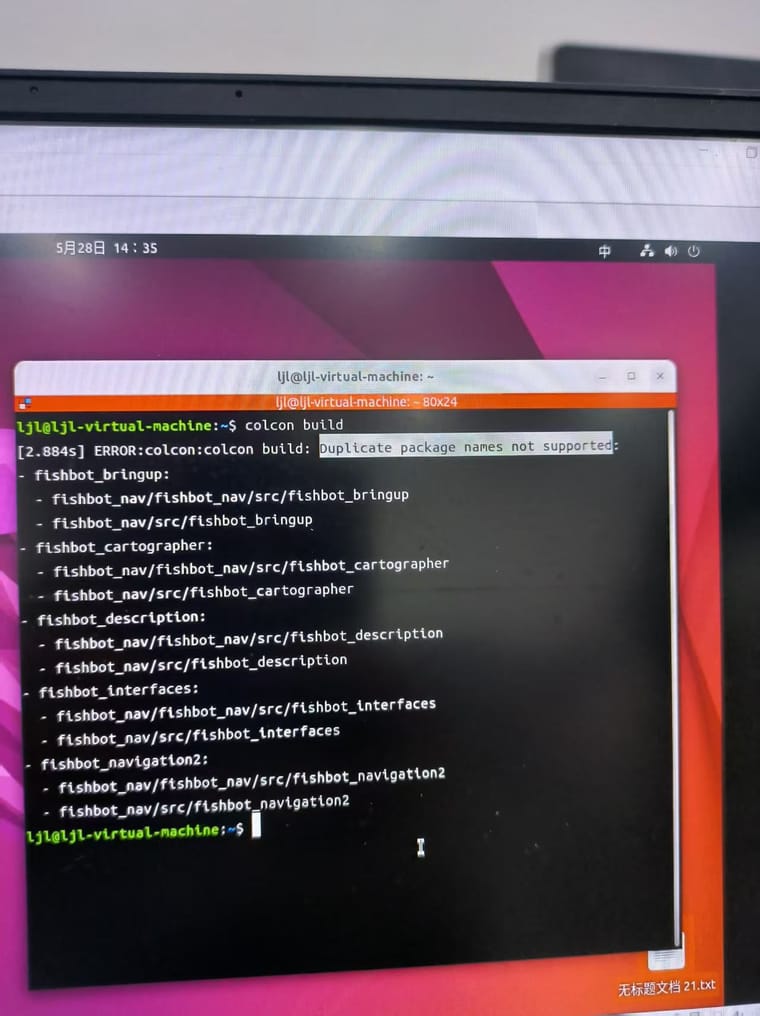 这种问题怎么解决啊,编译不了
-
此回复已被删除! -
@小鱼 在 [FishBot教程]9.0.7. FishBot-Nav2导航测试 中说:
此时你可以使用rviz2的工具栏中的Nav2 Goal发送一个目标点,然后观察机器人运动即可。
在这一步的时候,在rviz发布目标点以后,上位机出现了路径,但是小车不是往目标点前进,而在原地转圈;同时使用键盘控制小车,用键盘X减小速度,感觉左轮的速度恒定不变不受x控制,不管用前进还是后退啥的,小车都原地转圈。这是为什么呢?但是可以看见右轮能受速度控制的 -
 编译不了是为什么啊
-
@lijialong 检查一下是不是包的名字重复了
-
@luqixuan 是重复的,它这个不能覆盖的吗,因为我改成了自己建的图,要重新编译,然后colcon build就是会显示会重复不让编译,我用另一台电脑就可以,不知道为什么
-
鱼哥,@小鱼 Ubuntu 22.04.05 LTS 版本humble,两轮机器人v1.4.0.alpha,程序代码都是在你git上拿的最新的@小鱼 是不是代码和机器人哪里不匹配了啊?
按步骤执行ros2 launch fishbot_bringup bringup_quick.launch.py时
出现这个错误是啥意思?
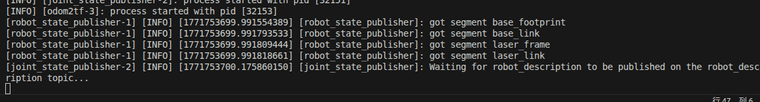
接着执行ros2 launch fishbot_navigation2 navigation2.launch.py use_sim_time:=False,出现如下错误
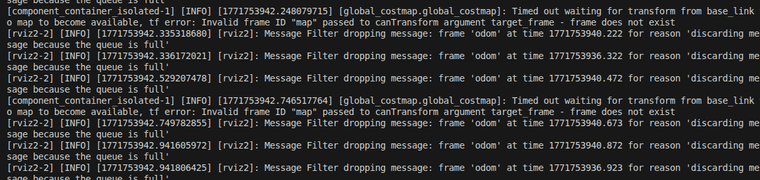
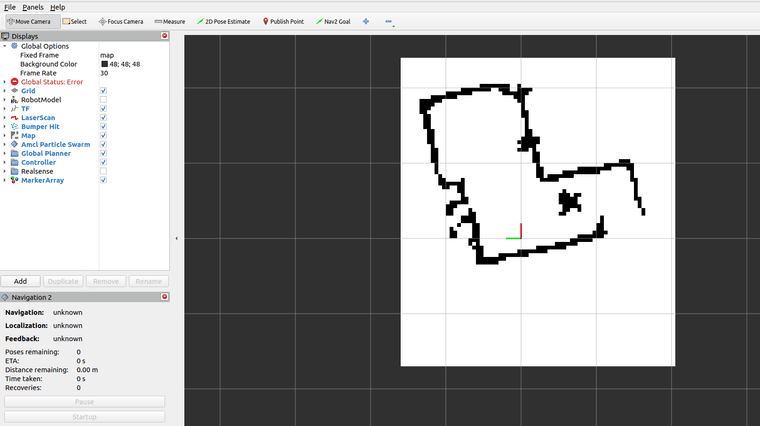
在rviz2上设置初始点,地图没有反应(不变成膨胀地图)
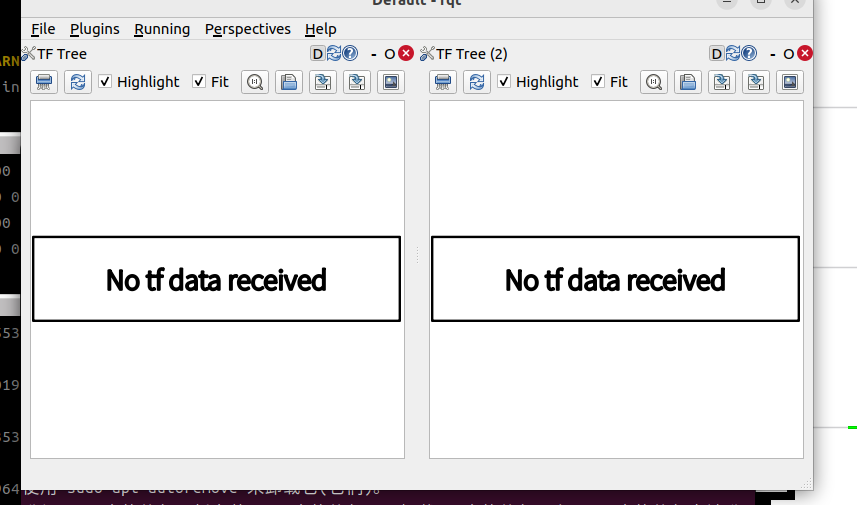
用tf-tree看,显示如下:
-
此回复已被删除! -
ros@ros-VirtualBox:~$ git clone https://github.com/fishros/fishbot_nav.git --depth=1
cd fishbot_nav
sudo apt install ros-$ROS_DISTRO-nav2-bringup ros-$ROS_DISTRO-joint-state-publisher ros-$ROS_DISTRO-robot-state-publisher
colcon build
正克隆到 'fishbot_nav'...
fatal: 无法访问 'https://github.com/fishros/fishbot_nav.git/':Failed to connect to github.com port 443 after 136544 ms: 连接超时
bash: cd: fishbot_nav: 没有那个文件或目录鱼哥,上面这个问题怎么解决