鱼香ROS社区
    • 版块
    • 最新
    • 未解决
    • 已解决
    • 群组
    • 注册
    • 登录
    紧急通知:禁止一切关于政治&VPN翻墙等话题,发现相关帖子会立马删除封号
    提问前必看的发帖注意事项: 社区问答规则(小鱼个人)更新 | 高质量帖子发布指南

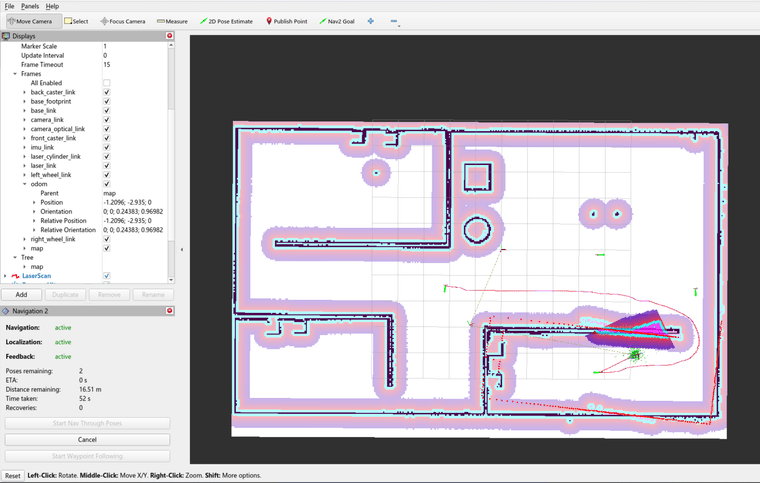
    rviz中仿真,路点导航时小车会打转,然后里程计odom不停移动

    已定时 已固定 已锁定 已移动
    ROS2机器人开发:从入门到实践
    ros2 odom rviz2 仿真
    1
    2
    683
    正在加载更多帖子
    • 从旧到新
    • 从新到旧
    • 最多赞同
    回复
    • 在新帖中回复
    登录后回复
    此主题已被删除。只有拥有主题管理权限的用户可以查看。
    • S
      sxjj
      最后由 编辑

      49c756f5-9551-444e-a42c-7ebdc5d90e88-image.png
      是因为里程计没有校准吗
      如何校准呢
      求大佬帮助

      S 1 条回复 最后回复 回复 引用 0
      • S
        sxjj @sxjj
        最后由 编辑

        @sxjj 不过也很奇怪,这种连续的导航就不行,自己一段一段设定目标倒是不会有问题
        1 条回复 最后回复 回复 引用 0
        • 第一个帖子
          最后一个帖子
        皖ICP备16016415号-7
        Powered by NodeBB | 鱼香ROS